この記事のポイントヒューマノイドは手本のデータから動作を学ぶため、導入の中心は学習データの準備になる。
学習データの集め方は5つあり、導入前に取れる4つは、質の高いものほど集める手間がかかる。
データ取得の設計にはIEの作業分析が使え、当社は2030年までに物流現場での実用化が訪れると予測している。
目次
1. 物流現場とヒューマノイド
ヒューマノイドの普及は自動車工場から始まり、物流がそれに続く。英調査会社のアイディーテックエックス(IDTechEx)は、2026年2月発行のレポート「Humanoid Robots 2026-2036」で、最初に導入が広がる市場を自動車製造、次を物流・倉庫と予測している(図表1)。
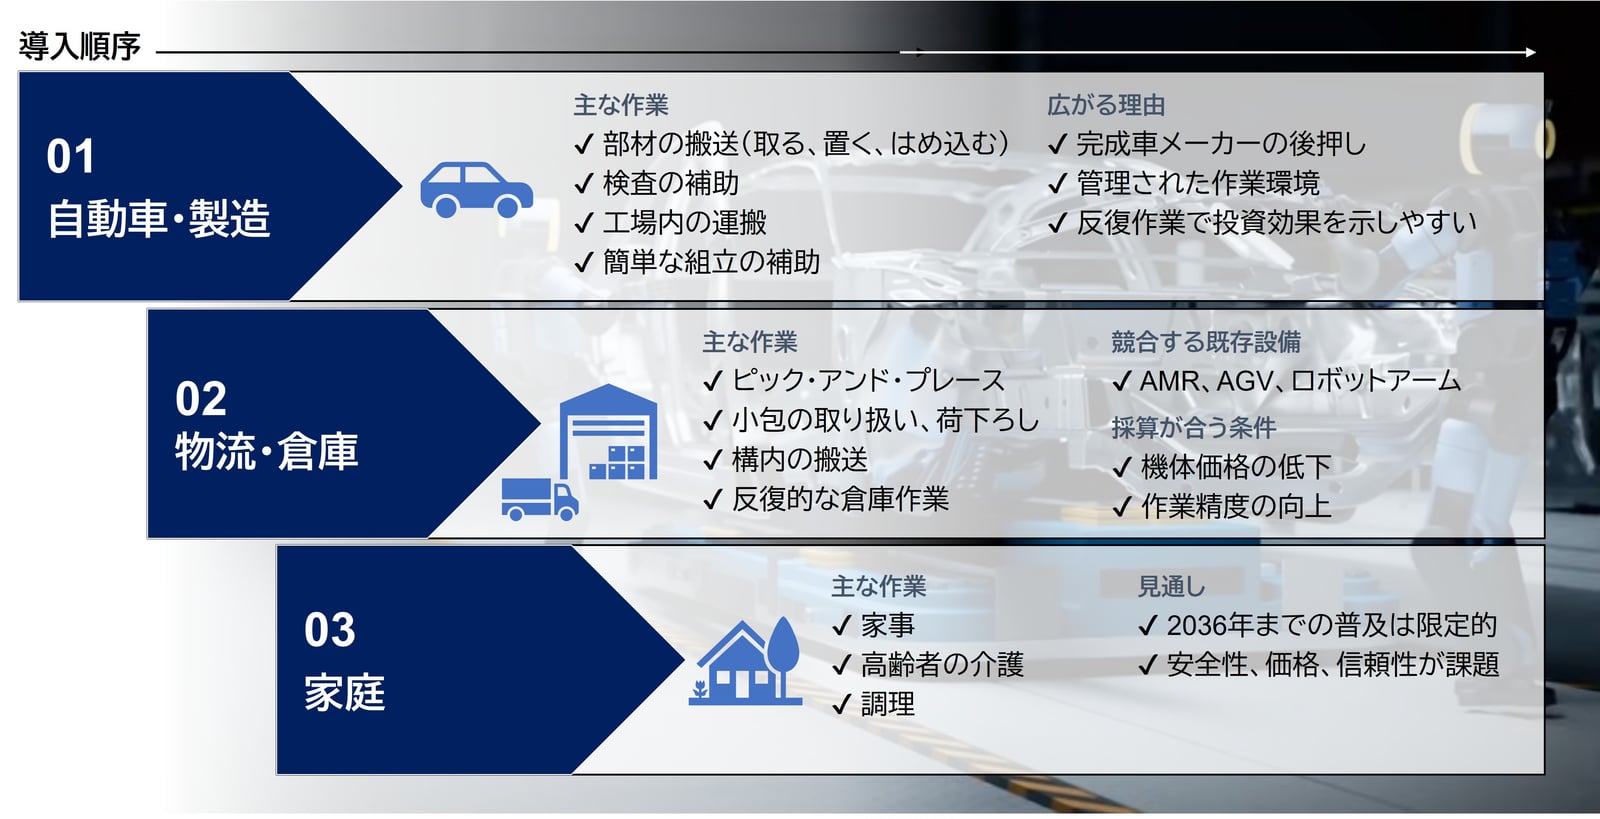
図表1. ヒューマノイドの導入が広がる順序(IDTechExのレポートをもとに当社作成)
物流にはすでにAMR(自律移動ロボット)、AGV(無人搬送車)、ロボットアームがあり、決まった経路の搬送や定型のピッキングでは、既存の設備が費用面で勝る。それでもヒューマノイドが候補になるのは、倉庫が人の体に合わせて作られ、1人が複数の作業を受け持つ現場だからである。米国のGXOロジスティクス(GXO Logistics)は2024年6月、アジリティ・ロボティクス(Agility Robotics)の二足歩行ロボットを複数年契約で導入し、衣料品倉庫で通い箱をコンベヤーに載せる作業に使っている。
従来の物流ロボットとの違いは、動作の覚え方にある。
AGVやロボットアームは、技術者が動きを一つずつプログラムする。ヒューマノイドは、手本となるデータを見て、AIが動作を自分で身につける。フィジカルAIとは、AIがカメラやセンサーで周囲を見て、判断し、機体を動かして現実の作業を行う技術である。 その頭脳にあたるのが、映像と言葉の指示から動作を出すVLA(Vision-Language-Action)モデルである。
2. ヒューマノイドの学習データ 5つの集め方
新人に仕事を教える場面を思い浮かべると分かりやすい。手を取って教える、先輩の作業を見せる、練習用の道具を持たせる、想定の場面で練習させる、現場に出てから直す。ヒューマノイドの学習データの集め方も、この5つに対応する。倉庫で段ボール箱を棚から取り出し、カゴ車に積む作業を例にする(図表2)。
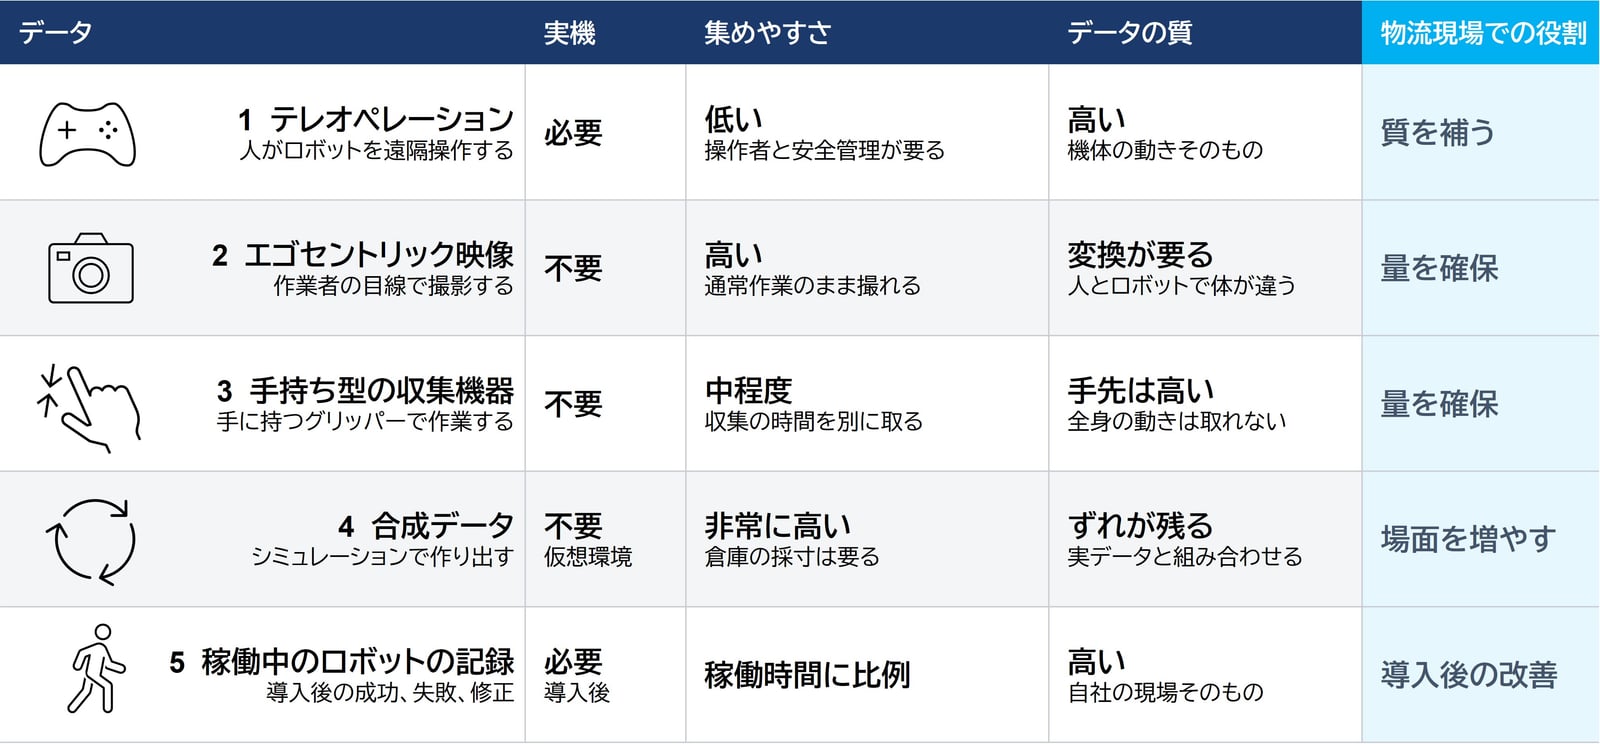
図表2. 学習データ 5つの集め方の比較(当社整理)
学習データ 5つの集め方
テレオペレーション(遠隔操作)
手を取って教える方法にあたる。テレオペレーションとは、人がVRゴーグルや操作装置でロボットを遠隔で動かし、その動きを手本として記録する方法である。ロボット自身の体で箱を持ち上げるため、関節の角度や力の入れ方まで、そのまま学習に使える。質は最も高い。ただし実機、訓練を受けた操作者、安全管理がそろって初めて成り立ち、大量に集めるには費用がかさむ。
エゴセントリック映像(一人称映像)
先輩の作業を見せる方法にあたる。エゴセントリック映像とは、作業者が頭や胸にカメラを着け、自分の目線で撮った作業映像である。ロボットがなくても、普段の作業をしながら集められ、安く大量に集まる。弱点は、人とロボットで体のつくりが違うことである。人の腕の動きを、ロボットの関節の動きに置き換える変換が要る。
手持ち型の収集機器
練習用の道具を持たせる方法にあたる。ロボットの手先と同じ形のグリッパー(つかむ部品)にカメラを付け、人が手に持って作業する。スタンフォード大学などの研究者が2024年に発表したUMI(Universal Manipulation Interface)が代表例である。実機なしで、ロボットに近い手先の動きを記録できる。つかむ、置くといった動作に向くが、腰を落として最下段の箱を取るような全身の動きは記録できない。
合成データ
想定の場面で練習させる方法にあたる。合成データとは、コンピューター上の仮想空間でロボットを動かして作り出すデータである。少数の手本をもとに、箱の大きさ、位置、照明を変えた場面を大量に作れる。エヌビディア(NVIDIA)は、78万件の動作データを11時間で生成し、実データに混ぜて学習させたところ、実データだけの場合より性能が40%上がったと報告している。現実とのずれが残るため、実データと組み合わせて使う。
稼働中のロボットの記録
現場に出てから直す方法にあたる。導入したロボット自身の作業記録であり、成功した動作、失敗した動作、人が介入して直した場面が、次の学習の材料になる。導入後にしか得られない。
導入前に取れる4つは、質の高いものほど集める手間がかかる(図表3)。当社は、物流現場では、稼働を止めずに取れるエゴセントリック映像と手持ち型の収集機器で量を確保し、テレオペレーションで質を補う組み合わせが現実的だと見ている。
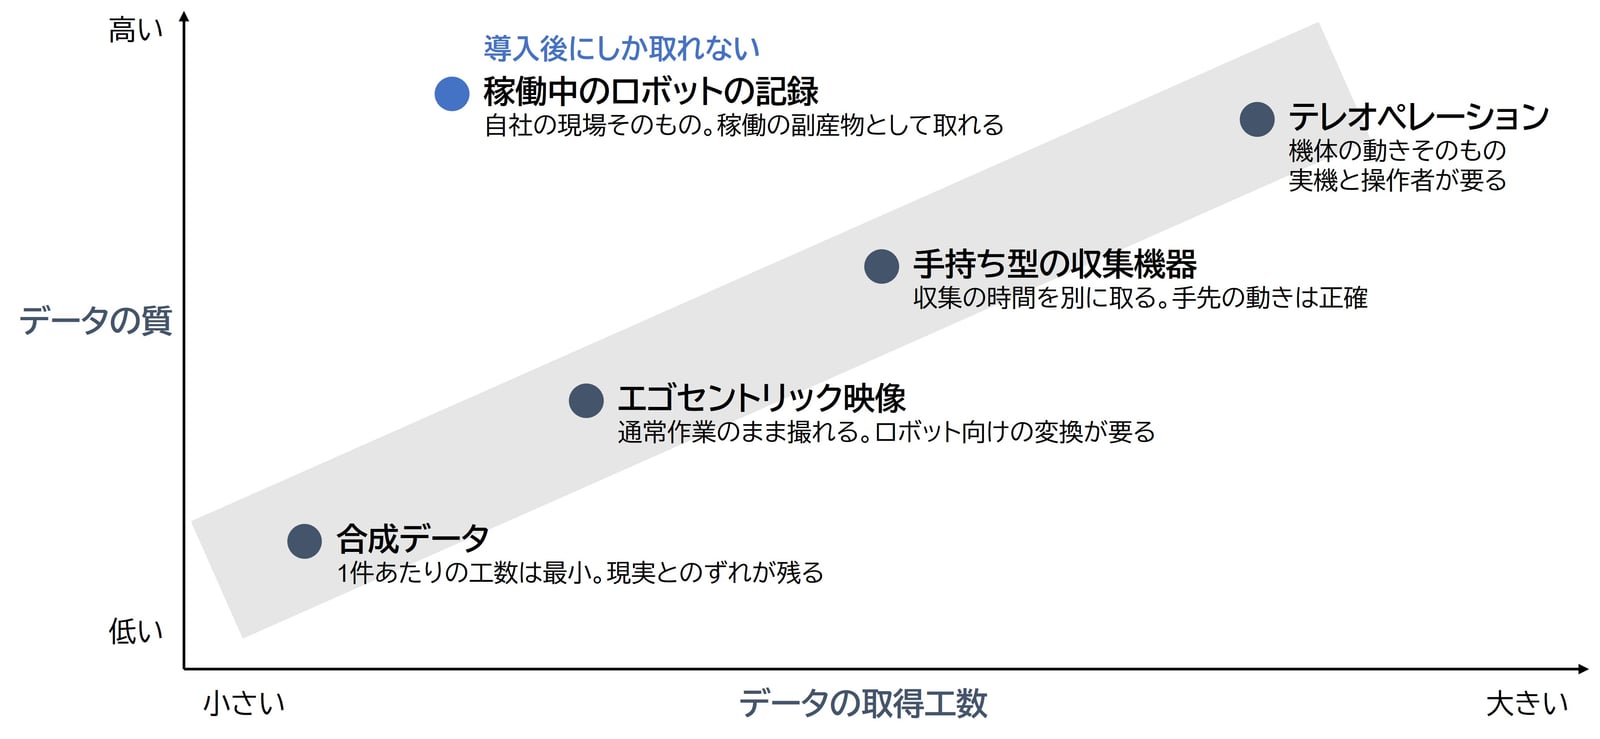
図表3. 学習データの質と取得工数(当社整理)
3. ヒューマノイドの学習のさせ方
事前学習と事後学習
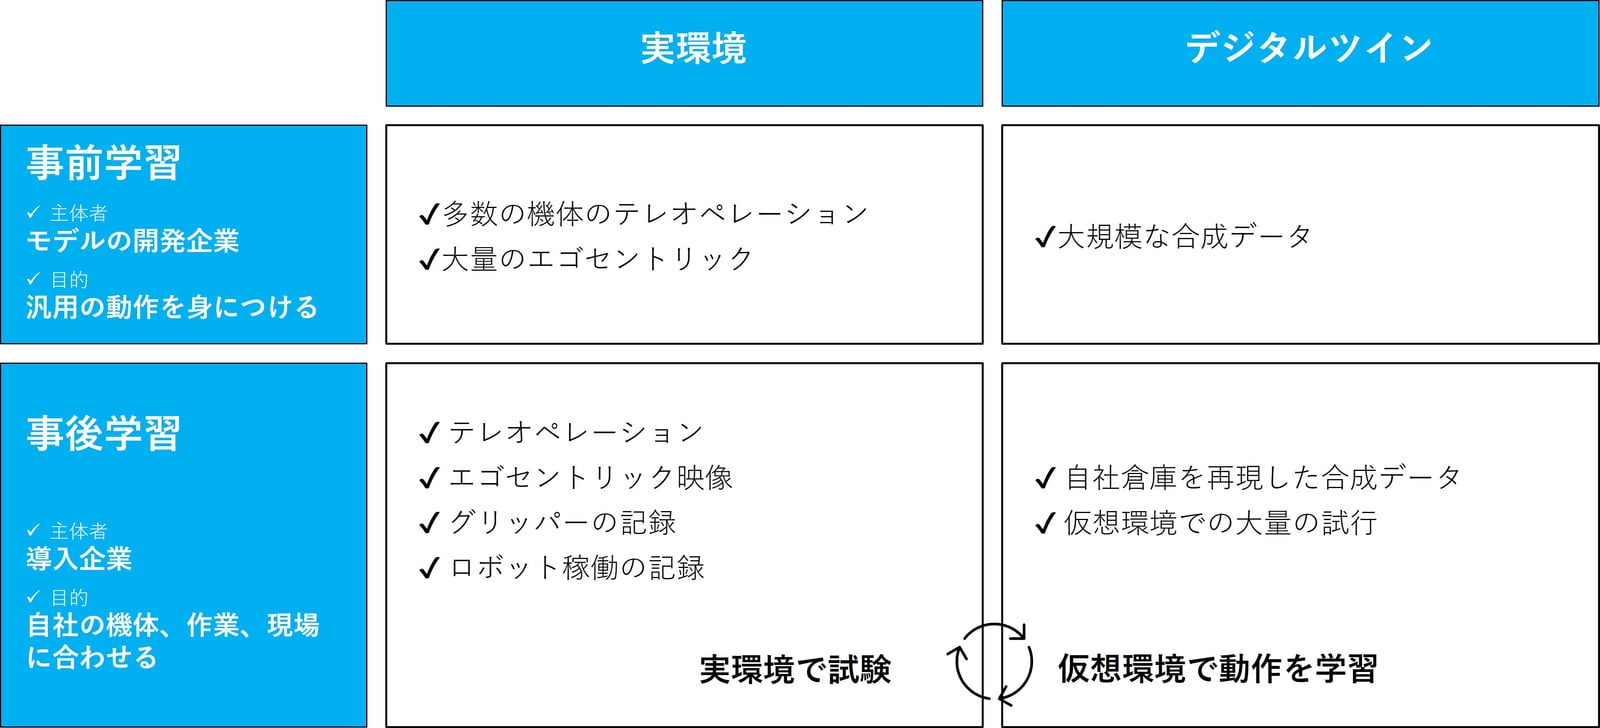
人にたとえれば、事前学習は学校で身につける基礎、事後学習は配属先での実地訓練である。事前学習とは、ロボット向けの基盤モデルを、多様な機体、作業、環境のデータで広く学習させる工程である。つかむ、運ぶ、置くといった汎用の動作をここで身につける。この工程はモデルの開発企業が担い、導入企業は学習済みのモデルを選ぶ。
事後学習(ファインチューニング)とは、学習済みのモデルを、自社の機体、作業、現場に合わせて追加で学習させる工程である。自社の段ボール箱の寸法、棚の高さ、カゴ車の形はここで覚える。導入企業が集めるデータは、この工程で使う。
実環境とデジタルツイン
学習と確認の場所は2つある。実環境は、本物の倉庫と機体である。デジタルツインとは、倉庫の棚、通路、荷物をコンピューター上に再現した仮想の現場である。仮想の現場では、多数の試行を同時に回せ、箱を落としても損害が出ない。仮想で学習した動作を実機に移すことを、Sim-to-Real(シム・トゥ・リアル)と呼ぶ。摩擦や荷物の変形は仮想では再現しきれないため、最後は実環境で確かめる。
2つの軸を組み合わせると、5つのデータの使いどころが決まる(図表4)。導入企業が受け持つのは、事後学習の段である。
図表4. 学習の2つの軸と、5つのデータの使いどころ(当社整理)
4. Nexgen View:学習データの設計はIEの仕事
当社は、ヒューマノイド導入の成否は、機体やモデルの選定ではなくデータ取得で決まると見ている。基盤モデルも機体も、どの企業も同じものを調達できる。自社の倉庫で、自社の荷物を扱うデータだけは、どこからも買えない。そして、倉庫の作業を端から撮影しても、学習に有効なデータは集まらない。どの作業の、どの動作を、何件集めるかを、先に設計する必要がある。
この問いに答える技術は、100年以上前からある。IE(インダストリアル・エンジニアリング)である。IEとは、作業を細かい要素に分け、動きと時間を測り、ムダを見つけて直す管理技術である。
コラム
IEの起源
起源は20世紀初めの米国にある。フレデリック・テイラー(Frederick Taylor)は、ストップウォッチで作業の所要時間を測る時間研究を始め、1911年に「科学的管理法の原理」を著した。同じ時期に、フランク・ギルブレス(Frank Gilbreth)とリリアン・ギルブレス(Lillian Gilbreth)の夫妻は、れんが積み職人の動きを観察する動作研究に取り組んだ。夫妻は、人の手作業を、探す、つかむ、運ぶ、位置を決めるといった18の基本動作に分けて記録する方法を考案した。サーブリッグと呼ばれるこの分類は、いまも作業分析の基礎である。
日本での定着と熟練
日本には1910年代に紹介され、能率という言葉とともに広がった。
戦後は製造業の改善活動に根づき、現場の作業者自身が動きと時間を測り、ムダを減らす技術として磨かれた。これがTPS(Toyota Production System; トヨタ生産方式)として結晶化したことは、あまりにも有名である。物流も同じである。倉庫では、作業を歩く、探す、取る、置くに分け、それぞれの時間と回数を測って、棚の配置や人員の割り当てを決めてきた。日本の現場には、作業を見ただけで要素に分け、どこにムダがあるかを言い当てる熟練者がいるのだ。
この長年のノウハウの蓄積が、ヒューマノイドのデータ取得にそのまま生きる。
2030年までに実用化が訪れる
当社は、物流現場でのヒューマノイドの実用化が、2030年までに訪れると予測している。当社の分析では、日本では2027年度にも、ヒューマノイド1体の価格が人ひとりの人件費を下回る。2028年度からは、自動車産業での本格展開によって量産が進み、価格がさらに下がる。自動車工場で蓄積された導入のノウハウも、物流をはじめ他の産業に横展開されていく。機体が安くなったとき、すぐに動かせるかどうかは、データの準備で決まる。
山本五十六の言葉として、次の一節が知られている。
山本五十六
やってみせ、言って聞かせて、させてみせ、ほめてやらねば、人は動かじ
フィジカルAIは、まさにこの言葉を体現してこそ導入が可能になる。手本の動作を見せ、言葉で指示を与え、仮想と現実の現場で試させ、うまくいった動作を評価して次の学習に戻す。人を育てるときと同じ手間をかけた現場が、ヒューマノイドを戦力にできる。
よくある質問
ヒューマノイドの学習データは、自社で集める必要がありますか
自社の現場に合わせる分は、自社で集める必要があります。つかむ、運ぶといった汎用の動作は、開発企業が事前学習で身につけさせた基盤モデルに含まれています。一方、自社の荷姿、棚の高さ、通路の幅に合わせる事後学習には、その現場で取ったデータが要ります。このデータは市販されておらず、導入企業が自分で用意する部分です。
テレオペレーションとエゴセントリック映像は、どちらを使うべきですか
どちらか一方ではなく、組み合わせて使います。テレオペレーションはロボット自身の体で記録するため質が高い反面、実機と操作者が必要で費用がかかります。エゴセントリック映像は作業者がカメラを着けるだけで大量に集まりますが、人とロボットの体の違いを埋める変換が要ります。物流現場では、映像で量を確保し、遠隔操作で質を補う使い方が現実的です。
物流現場でヒューマノイドが実用になるのは、いつ頃ですか
Nexgen Japanは、2030年までに実用化が訪れると予測しています。当社の分析では、日本では2027年度にもヒューマノイド1体の価格が人ひとりの人件費を下回り、2028年度からは自動車産業での本格展開によって量産が進み、価格がさらに下がります。自動車工場で蓄積された導入のノウハウも、物流など他の産業に広がっていきます。
ご相談
フィジカルAI導入に向けた、学習データの取得設計を支援します
Nexgen Japanは、IEによる業務の要素分解と、ロボット向けのデータ取得設計を得意としており、実績があります。AMR、AGVといった物流ロボットの導入と、システム開発も取り扱っています。ご相談はお問い合わせフォームからお寄せください。
お問い合わせはこちら →参考文献・主要情報源
(6件)
- IDTechEx「Humanoid Robots 2026-2036: Technologies, Markets, and Opportunities」2026年2月
- Agility Robotics「GXO Signs Industry-First Multi-Year Agreement with Agility Robotics」2024年6月27日
- Chi, C. et al.「Universal Manipulation Interface」2024年
- NVIDIA「Building a Synthetic Motion Generation Pipeline for Humanoid Robot Learning」
- コトバンク「ギルブレス」
- JSTOR Daily「When Scientific Management Came to Japan」